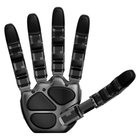
- Cinque dita, 20 giunti Quattro dita e un pollice con quattro giunti attivi ciascuno offrono 20 gradi di libertà, contro i 16 della V5 Plus e della V5 Sense.
- Modbus su RS-485 o Ethernet Modbus RTU, Modbus TCP o un protocollo RS-485 personalizzato collegano la mano direttamente ai controllori di robot industriali e di automazione.
- Rilevamento su polpastrelli, giunti e palmo I sensori di pressione coprono da 260 a 1.260 hPa con una precisione di 1 kPa, e ogni polpastrello si illumina di blu, verde, oliva o rosso man mano che la presa si stringe.
- Tre modalità di controllo più High-Force Mode Controllo in corrente per i lavori sensibili alla forza, controllo di posizione a 0,088° e controllo di rigidezza per prese cedevoli, con la High-Force Mode per una presa più salda.
- Compensazione dell'attrito e della temperatura Algoritmi integrati correggono l'errore di controllo dovuto ad attrito e temperatura, così i giunti si comportano allo stesso modo al variare delle condizioni.
- Corpo in alluminio, palmo sagomato Dissipatori di calore nella parte superiore delle dita sostengono carichi elevati prolungati, e un palmo sagomato in 3D amplia l'area di contatto per prese stabili.
- Monitoraggio su Ubuntu con ROS 2 Viste in tempo reale di movimento e pressione, un gestore di pose e sequenze e grafici temporali funzionano su Ubuntu 22.04 o 24.04 LTS con ROS 2.


Descrizione
La Wonik Allegro Hand V6 F è la mano robotica a cinque dita ad alta destrezza di Wonik Robotics: quattro dita e un pollice con quattro giunti attivi ciascuno, 20 gradi di libertà e sensori di pressione su polpastrelli, giunti delle dita e palmo. Pesa 1.150 g, regge fino a 15 kg e si collega ai controllori industriali tramite Modbus su RS-485 o Ethernet.
La V6 F è progettata per una manipolazione che deve funzionare in una cella robotizzata oltre che in laboratorio. Al posto del bus CAN delle Allegro Hand precedenti, comunica in Modbus RTU, Modbus TCP o con un protocollo RS-485 personalizzato, così un robot industriale o un controllore di automazione può comandarla direttamente. Sulla stessa mano funzionano tre modalità di controllo: controllo in corrente per i lavori sensibili alla forza, controllo di posizione a 0,088° e controllo di rigidezza per prese cedevoli o salde, oltre a una High-Force Mode per le prese che devono stringere di più. La compensazione dell'attrito e della temperatura mantiene costante il comportamento dei giunti al variare delle condizioni.
I sensori di pressione misurano da 260 a 1.260 hPa con una precisione di 1 kPa tra 0 e 60 °C, e ogni polpastrello si illumina di blu, verde, oliva o rosso per indicare lo stato della presa. Il corpo in alluminio ha dissipatori di calore nella parte superiore delle dita per carichi elevati prolungati e un palmo sagomato in 3D che amplia l'area di contatto. La riduzione è un unico rapporto 288,35:1, con una coppia di stallo di 0,92 Nm e una coppia nominale di 0,23 Nm. Gli strumenti di monitoraggio, con viste in tempo reale di movimento e pressione, un gestore di pose e sequenze e grafici temporali di posizione dei giunti, corrente, temperatura e dati dei sensori, funzionano su Ubuntu 22.04 o 24.04 LTS con ROS 2.
Per una mano a quattro dita su CAN, la Allegro Hand V5 Sense rileva su polpastrelli e giunti delle dita, e la Allegro Hand V5 Plus solo sui polpastrelli. La Allegro Hand V5 a tre dita e la Allegro Hand V4 controllata in coppia fanno parte della stessa gamma. Le confronti con le altre nostre mani robotiche ad alta destrezza.
Capacità principali
- Cinque dita, 20 giunti: Quattro dita e un pollice con quattro giunti attivi ciascuno offrono 20 gradi di libertà, contro i 16 della V5 Plus e della V5 Sense.
- Modbus su RS-485 o Ethernet: Modbus RTU, Modbus TCP o un protocollo RS-485 personalizzato collegano la mano direttamente ai controllori di robot industriali e di automazione.
- Rilevamento su polpastrelli, giunti e palmo: I sensori di pressione coprono da 260 a 1.260 hPa con una precisione di 1 kPa, e ogni polpastrello si illumina di blu, verde, oliva o rosso man mano che la presa si stringe.
- Tre modalità di controllo più High-Force Mode: Controllo in corrente per i lavori sensibili alla forza, controllo di posizione a 0,088° e controllo di rigidezza per prese cedevoli, con la High-Force Mode per una presa più salda.
- Compensazione dell'attrito e della temperatura: Algoritmi integrati correggono l'errore di controllo dovuto ad attrito e temperatura, così i giunti si comportano allo stesso modo al variare delle condizioni.
- Corpo in alluminio, palmo sagomato: Dissipatori di calore nella parte superiore delle dita sostengono carichi elevati prolungati, e un palmo sagomato in 3D amplia l'area di contatto per prese stabili.
- Monitoraggio su Ubuntu con ROS 2: Viste in tempo reale di movimento e pressione, un gestore di pose e sequenze e grafici temporali funzionano su Ubuntu 22.04 o 24.04 LTS con ROS 2.
Questo modello viene offerto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale, quindi il prezzo viene confermato per ogni progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | Wonik Robotics |
|---|---|
| Modello | Allegro Hand V6 F |
| Dita | 5 (quattro dita e un pollice) |
| Gradi di libertà | 20 attivi (4 per dito) |
| Attuazione | Motori in corrente continua |
| Rapporto di riduzione | 288,35:1 |
| Coppia di stallo | 0,92 Nm |
| Coppia nominale | 0,23 Nm |
| Risoluzione dei giunti | 0,088° |
| Carico utile | Fino a 15 kg |
| Peso | 1.150 g |
| Modalità di controllo | Controllo in corrente, di posizione e di rigidezza, più High-Force Mode |
| Compensazione | Compensazione dell'attrito e della temperatura |
| Rilevamento tattile | Sensori di pressione su polpastrelli, giunti delle dita e palmo |
| Campo di pressione | 260–1.260 hPa |
| Precisione della pressione | 1 kPa |
| Temperatura di esercizio dei sensori | 0–60 °C |
| LED del polpastrello | Blu fino a 1.050 hPa; verde 1.050–1.130 hPa; oliva 1.130–1.170 hPa; rosso da 1.170 hPa in su |
| Interfaccia di comunicazione | RS-485, Ethernet |
| Protocollo | Modbus RTU, Modbus TCP, protocollo RS-485 personalizzato |
| Alimentazione | 24,0 V, 5,0 A, 120 W |
| Struttura | Corpo in alluminio, dissipatori di calore integrati nella parte superiore delle dita, palmo sagomato in 3D |
| Software | Monitoraggio in tempo reale, gestore di pose e sequenze, grafici temporali di posizione dei giunti, corrente dei motori, temperatura e dati dei sensori; ROS 2 |
| Requisiti del computer host | Intel Core i3-8109U o superiore, 2 GB di RAM, 2 GB di spazio di archiviazione, OpenGL 3.0 con accelerazione hardware e 64 MB di memoria video, Ubuntu 22.04 o 24.04 LTS |
| Lato della mano | Da confermare in fase di preventivo |
| Adattatore di montaggio sul braccio | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
Viene offerta su preventivo: configurazione, quantità e consegna vengono confermate per ogni progetto.
Quattro dita e un pollice con quattro giunti attivi ciascuno: 20 gradi di libertà. La V5 Plus e la V5 Sense ne hanno 16, e la V5 a tre dita ne ha 9.
La pressione su polpastrelli, giunti delle dita e palmo, da 260 a 1.260 hPa con una precisione di 1 kPa tra 0 e 60 °C. Il LED di ogni polpastrello mostra lo stato della presa dal blu al rosso, passando per il verde e l'oliva.
Pesa 1.150 g e regge un carico utile massimo di 15 kg.
Tramite RS-485 o Ethernet, in Modbus RTU, Modbus TCP o con un protocollo RS-485 personalizzato, con un'alimentazione da 24,0 V e 5,0 A. Gli strumenti di monitoraggio funzionano su Ubuntu 22.04 o 24.04 LTS con ROS 2; il montaggio sul Suo braccio viene confermato con il preventivo.
La V6 F aggiunge un quinto dito, il rilevamento nel palmo, il controllo di posizione e di rigidezza con la High-Force Mode, e Modbus su RS-485 o Ethernet al posto del CAN, con 1.150 g. La V5 Sense ha tre dita e un pollice, controllo in corrente tramite CAN a 333 Hz e pesa 1.240 g.
Mano robotica a cinque dita ad alta destrezza Wonik Allegro Hand V6 F
- Prezzo di listino
- Prezzo su richiesta
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.