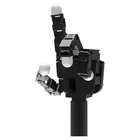
- 16 giunti controllati in coppia Tre dita e un pollice hanno quattro giunti ciascuno, e ogni giunto accetta i propri comandi di coppia, così un laboratorio può scrivere e confrontare i propri controllori di presa.
- 0,70 Nm con riduzione 1:369 Motori in corrente continua azionano ogni giunto tramite una riduzione 1:369 fino a 0,70 Nm di coppia, con una velocità del giunto di 0,11 s per 60°.
- Potenziometri a 0,002° L'angolo di ogni giunto viene letto da un potenziometro con una risoluzione nominale di 0,002°, per il controllo ad anello chiuso e la registrazione delle traiettorie.
- 1,08 kg, carico utile di 5 kg Un dito pesa 0,17 kg e il pollice 0,19 kg, 1,08 kg in tutto, e la mano regge fino a 5 kg.
- CAN a 333 Hz a 24 V La mano funziona tramite CAN a 333 Hz con un'alimentazione da 24 V e 100 W, con SDK per Linux e Windows e pacchetti ROS forniti da Wonik Robotics.
- Solo rilevamento dei giunti La V4 misura la posizione dei giunti senza pelle tattile, una piattaforma semplice per la didattica e la ricerca sui controllori; i polpastrelli sensibili alla pressione arrivano con la famiglia V5.


Descrizione
La Wonik Allegro Hand V4 è la mano robotica a quattro dita ad alta destrezza di Wonik Robotics, tre dita e un pollice, con 16 giunti ciascuno controllato in coppia in modo indipendente. Wonik la presenta come una piattaforma economica e adattabile per la ricerca sulla presa e sulla manipolazione e per la didattica, e pesa 1,08 kg.
Il controllo in coppia è il motivo per cui i laboratori scelgono la V4. Ogni giunto accetta comandi di coppia e non solo di posizione, così un gruppo può scrivere e confrontare i propri controllori di presa invece di riprodurre pose. Motori in corrente continua azionano ogni giunto tramite una riduzione 1:369 fino a una coppia massima di 0,70 Nm, con una velocità fino a 0,11 s per 60°, e potenziometri leggono ogni giunto con una risoluzione nominale di 0,002°.
La V4 rileva solo la posizione dei giunti, senza pelle tattile, porta un carico utile di 5 kg e funziona tramite CAN a 333 Hz con un'alimentazione da 24 V e 100 W. Un dito pesa 0,17 kg e il pollice 0,19 kg. Wonik Robotics fornisce per essa SDK per Linux e Windows e pacchetti ROS.
Per il tatto, la Allegro Hand V5 Plus mantiene la configurazione a tre dita e un pollice con polpastrelli sensibili alla pressione a 360° e un carico utile di 15 kg, e la Allegro Hand V5 Sense aggiunge il rilevamento nei giunti delle dita. La Allegro Hand V5 è un progetto a tre dita con 9 gradi di libertà, e la Allegro Hand V6 F una mano a cinque dita con controllo Modbus. Le confronti con le altre nostre mani robotiche ad alta destrezza.
Capacità principali
- 16 giunti controllati in coppia: Tre dita e un pollice hanno quattro giunti ciascuno, e ogni giunto accetta i propri comandi di coppia, così un laboratorio può scrivere e confrontare i propri controllori di presa.
- 0,70 Nm con riduzione 1:369: Motori in corrente continua azionano ogni giunto tramite una riduzione 1:369 fino a 0,70 Nm di coppia, con una velocità del giunto di 0,11 s per 60°.
- Potenziometri a 0,002°: L'angolo di ogni giunto viene letto da un potenziometro con una risoluzione nominale di 0,002°, per il controllo ad anello chiuso e la registrazione delle traiettorie.
- 1,08 kg, carico utile di 5 kg: Un dito pesa 0,17 kg e il pollice 0,19 kg, 1,08 kg in tutto, e la mano regge fino a 5 kg.
- CAN a 333 Hz a 24 V: La mano funziona tramite CAN a 333 Hz con un'alimentazione da 24 V e 100 W, con SDK per Linux e Windows e pacchetti ROS forniti da Wonik Robotics.
- Solo rilevamento dei giunti: La V4 misura la posizione dei giunti senza pelle tattile, una piattaforma semplice per la didattica e la ricerca sui controllori; i polpastrelli sensibili alla pressione arrivano con la famiglia V5.
Questo modello viene offerto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale, quindi il prezzo viene confermato per ogni progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | Wonik Robotics |
|---|---|
| Modello | Allegro Hand V4 |
| Dita | 4 (tre dita e un pollice) |
| Gradi di libertà | 16 attivi (4 per dito) |
| Controllo dei giunti | Controllo in coppia indipendente su ogni giunto |
| Attuazione | Motori in corrente continua |
| Rapporto di riduzione | 1:369 |
| Coppia massima | 0,70 Nm |
| Velocità massima del giunto | 0,11 s per 60° |
| Rilevamento della posizione dei giunti | Potenziometri, risoluzione nominale di 0,002° |
| Rilevamento tattile | Nessuno |
| Peso | 1,08 kg (dito 0,17 kg, pollice 0,19 kg) |
| Carico utile | 5 kg |
| Comunicazione | CAN, 333 Hz |
| Alimentazione | 24 V, 100 W |
| Software | SDK per Linux e Windows e pacchetti ROS forniti da Wonik Robotics |
| Lato della mano | Da confermare in fase di preventivo |
| Adattatore di montaggio sul braccio | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
Viene offerta su preventivo: configurazione, quantità e consegna vengono confermate per ogni progetto.
Tre dita e un pollice con quattro giunti attivi ciascuno: 16 gradi di libertà, tutti controllati in coppia in modo indipendente.
No. Misura la posizione dei giunti tramite potenziometri con una risoluzione nominale di 0,002°. Le V5, V5 Plus e V5 Sense aggiungono polpastrelli sensibili alla pressione, e la V6 F rileva su polpastrelli, giunti e palmo.
1,08 kg in tutto, con un carico utile di 5 kg. Ogni dito pesa 0,17 kg e il pollice 0,19 kg.
Tramite CAN a 333 Hz, con un'alimentazione da 24 V e 100 W. Wonik Robotics fornisce SDK per Linux e Windows e pacchetti ROS per la V4, e il montaggio sul Suo braccio viene confermato con il preventivo.
Entrambe hanno tre dita, un pollice e 16 giunti. La V5 Plus passa al controllo in corrente, aggiunge polpastrelli sensibili alla pressione a 360°, funziona tramite CAN a 500 Hz con 120 W e regge 15 kg contro i 5 kg della V4, con un peso di 1.024 g.
Mano robotica a quattro dita ad alta destrezza Wonik Allegro Hand V4
- Prezzo di listino
- Prezzo su richiesta
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.