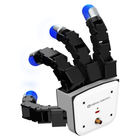
- Trois doigts et un pouce, 16 articulations Quatre doigts à quatre articulations actives chacun offrent 16 degrés de liberté commandés en courant de façon indépendante, contre neuf sur la V5 à trois doigts.
- 1,84 Nm à la deuxième articulation La deuxième articulation de chaque doigt utilise une réduction de 576,7:1 pour un couple de blocage de 1,84 Nm ; les autres articulations utilisent 288,35:1 pour 0,92 Nm.
- 15 kg de charge utile pour 1 024 g C'est l'Allegro Hand à quatre doigts la plus légère, et elle porte jusqu'à 15 kg, selon la méthode de mesure.
- Bouts de doigts sensibles à la pression sur 360° Chaque bout de doigt mesure la pression de l'air dans toutes les directions grâce à un élément capacitif et change de couleur selon la sensibilité tactile.
- Quatre types d'embout Les types A à D modifient le soutien de l'embout en silicone, pour une prise ferme, délicate, puissante ou latérale.
- ROS 2, MoveIt 2 et Isaac Sim Le pilote ROS 2 Humble de Wonik apporte des prises prédéfinies à force réglable et la prise en charge de MoveIt 2 et d'Isaac Sim, pour une main droite ou gauche.
- CAN à 500 Hz avec UXD La main fonctionne via CAN à 500 Hz sur une alimentation de 24,0 V, 5,0 A et 120 W, et l'application Allegro Hand UXD assure la surveillance et la génération de postures.


Description
La Wonik Allegro Hand V5 Plus est la main robotique dextre à quatre doigts de Wonik Robotics à bouts de doigts tactiles : trois doigts et un pouce, quatre articulations actives par doigt et 16 degrés de liberté, chaque articulation étant commandée en courant de façon indépendante. Elle pèse 1 024 g et porte jusqu'à 15 kg, selon la méthode de mesure.
La Plus est la V5 dotée d'un pouce. Là où la V5 à trois doigts compte neuf articulations, la Plus oppose un pouce à trois doigts pour des prises proches de celles de l'humain, et la deuxième articulation de chaque doigt utilise une réduction de 576,7:1 pour un couple de blocage de 1,84 Nm, contre 0,92 Nm à 288,35:1 sur les autres articulations. La résolution articulaire est de 0,088°. Elle convient à la recherche sur la préhension et la manipulation dans la main, à la téléopération et à l'apprentissage robotique sur un bras.
Chaque bout de doigt est un capteur tactile omnidirectionnel sur 360° : un élément capacitif mesure la pression de l'air à l'intérieur d'un embout en silicone en forme de doigt, et l'embout change de couleur selon la sensibilité tactile. Les types d'embout A à D font varier le soutien et la surface de détection, pour des prises fermes, délicates, puissantes ou latérales. La main fonctionne via CAN à 500 Hz sur une alimentation de 24,0 V et 5,0 A ; le pilote ROS 2 Humble de Wonik gère une main droite ou gauche avec des prises prédéfinies et la prise en charge de MoveIt 2 et d'Isaac Sim, et l'application Allegro Hand UXD couvre la surveillance et la génération de postures.
L'Allegro Hand V5 Sense conserve ce mécanisme et ajoute la détection de pression au niveau des articulations des doigts, l'Allegro Hand V5 renonce au pouce pour une conception à trois doigts et 9 articulations, et l'Allegro Hand V6 F possède cinq doigts et une commande Modbus. L'Allegro Hand V4, plus ancienne, est commandée en couple et dépourvue de capteurs tactiles. Comparez toutes nos mains robotiques dextres.
Capacités clés
- Trois doigts et un pouce, 16 articulations : Quatre doigts à quatre articulations actives chacun offrent 16 degrés de liberté commandés en courant de façon indépendante, contre neuf sur la V5 à trois doigts.
- 1,84 Nm à la deuxième articulation : La deuxième articulation de chaque doigt utilise une réduction de 576,7:1 pour un couple de blocage de 1,84 Nm ; les autres articulations utilisent 288,35:1 pour 0,92 Nm.
- 15 kg de charge utile pour 1 024 g : C'est l'Allegro Hand à quatre doigts la plus légère, et elle porte jusqu'à 15 kg, selon la méthode de mesure.
- Bouts de doigts sensibles à la pression sur 360° : Chaque bout de doigt mesure la pression de l'air dans toutes les directions grâce à un élément capacitif et change de couleur selon la sensibilité tactile.
- Quatre types d'embout : Les types A à D modifient le soutien de l'embout en silicone, pour une prise ferme, délicate, puissante ou latérale.
- ROS 2, MoveIt 2 et Isaac Sim : Le pilote ROS 2 Humble de Wonik apporte des prises prédéfinies à force réglable et la prise en charge de MoveIt 2 et d'Isaac Sim, pour une main droite ou gauche.
- CAN à 500 Hz avec UXD : La main fonctionne via CAN à 500 Hz sur une alimentation de 24,0 V, 5,0 A et 120 W, et l'application Allegro Hand UXD assure la surveillance et la génération de postures.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé pour chaque projet plutôt qu'affiché.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | Wonik Robotics |
|---|---|
| Modèle | Allegro Hand V5 Plus |
| Doigts | 4 (trois doigts et un pouce) |
| Degrés de liberté | 16 actifs (4 par doigt) |
| Commande des articulations | Commande en courant indépendante sur chaque articulation |
| Actionnement | Moteurs à courant continu |
| Rapport de réduction | 288,35:1 ; 576,7:1 à la deuxième articulation de chaque doigt, sauf le pouce |
| Couple de blocage | 0,92 Nm ; 1,84 Nm à cette articulation |
| Couple nominal | 0,23 Nm ; 0,46 Nm à cette articulation |
| Résolution articulaire | 0,088° |
| Charge utile | 15 kg (selon la méthode de mesure) |
| Poids | 1 024 g |
| Détection au bout des doigts | Capteur de pression omnidirectionnel sur 360° dans chaque bout de doigt ; pression de l'air mesurée par un capteur capacitif |
| Couleur des bouts de doigts | Change selon la sensibilité tactile |
| Types d'embout | A (par défaut, prise ferme), B (objets délicats), C (prise puissante), D (prise latérale) |
| Communication | CAN, 500 Hz |
| Alimentation | 24,0 V, 5,0 A, 120 W |
| Logiciel | Allegro Hand UXD ; pilote ROS 2 Humble avec prises prédéfinies, prise en charge de MoveIt 2 et d'Isaac Sim |
| Marquage CE | Oui (attestation SZUTEST SZT-25MA37567-1, 2025) |
| Côté de la main | Droite ou gauche, confirmé avec le devis |
| Adaptateur de montage sur le bras | À confirmer lors du devis |
Secteurs
Questions fréquentes
Elle est proposée sur devis : la configuration, la quantité et la livraison sont confirmées pour chaque projet.
Trois doigts et un pouce, avec quatre articulations actives chacun : 16 degrés de liberté, chaque articulation étant commandée en courant de façon indépendante.
D'un capteur de pression omnidirectionnel sur 360° dans chaque bout de doigt, qui mesure la pression de l'air grâce à un élément capacitif et change de couleur selon la sensibilité tactile. La détection au niveau des articulations des doigts est apportée par la V5 Sense.
Elle pèse 1 024 g et porte jusqu'à 15 kg, selon la méthode de mesure.
Via CAN à 500 Hz sur une alimentation de 24,0 V et 5,0 A. Le pilote ROS 2 Humble de Wonik gère une main droite ou gauche avec des prises prédéfinies, MoveIt 2 et Isaac Sim, et l'application Allegro Hand UXD couvre la surveillance et la génération de postures.
La V5 Sense a le même mécanisme à 16 articulations et la même charge utile de 15 kg, mais ajoute la détection de pression au niveau des articulations des doigts et une compensation de température, pour 1 240 g et un CAN à 333 Hz. La V5 a trois doigts, pas de pouce, 9 articulations et une charge utile de 12 kg.
Main robotique dextre à quatre doigts Wonik Allegro Hand V5 Plus
- Prix régulier
- Prix sur demande
Consultés récemment
Vous n'avez encore consulté aucun produit.