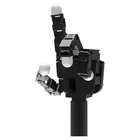
- 16 articulations commandées en couple Trois doigts et un pouce portent quatre articulations chacun, et chaque articulation accepte ses propres consignes de couple, ce qui permet à un laboratoire d'écrire et de comparer ses propres contrôleurs de préhension.
- 0,70 Nm via une réduction de 1:369 Des moteurs à courant continu entraînent chaque articulation via une réduction de 1:369 jusqu'à un couple de 0,70 Nm, avec une vitesse articulaire de 0,11 s pour 60°.
- Potentiomètres à 0,002° L'angle de chaque articulation est lu par un potentiomètre avec une résolution nominale de 0,002°, pour la commande en boucle fermée et l'enregistrement de trajectoires.
- 1,08 kg, 5 kg de charge utile Un doigt pèse 0,17 kg et le pouce 0,19 kg, soit 1,08 kg au total, et la main porte jusqu'à 5 kg.
- CAN à 333 Hz sous 24 V La main fonctionne via CAN à 333 Hz sur une alimentation de 24 V et 100 W, avec des SDK Linux et Windows et des paquets ROS fournis par Wonik Robotics.
- Détection articulaire uniquement La V4 mesure la position des articulations sans peau tactile, une plateforme simple pour l'enseignement et la recherche sur les contrôleurs ; les bouts de doigts sensibles à la pression arrivent avec la famille V5.


Description
La Wonik Allegro Hand V4 est la main robotique dextre à quatre doigts de Wonik Robotics, trois doigts et un pouce, dotée de 16 articulations commandées chacune en couple de façon indépendante. Wonik la présente comme une plateforme économique et adaptable pour la recherche sur la préhension et la manipulation ainsi que pour l'enseignement ; elle pèse 1,08 kg.
La commande en couple est la raison pour laquelle les laboratoires choisissent la V4. Chaque articulation accepte des consignes de couple et pas seulement de position, si bien qu'une équipe peut écrire et comparer ses propres contrôleurs de préhension au lieu de rejouer des postures. Des moteurs à courant continu entraînent chaque articulation via une réduction de 1:369 jusqu'à un couple maximal de 0,70 Nm, à une vitesse allant jusqu'à 0,11 s pour 60°, et des potentiomètres lisent chaque articulation avec une résolution nominale de 0,002°.
La V4 détecte uniquement la position des articulations, sans peau tactile, porte une charge utile de 5 kg et fonctionne via CAN à 333 Hz sur une alimentation de 24 V et 100 W. Un doigt pèse 0,17 kg et le pouce 0,19 kg. Wonik Robotics fournit pour elle des SDK Linux et Windows et des paquets ROS.
Pour le toucher, l'Allegro Hand V5 Plus conserve la disposition à trois doigts et un pouce avec des bouts de doigts sensibles à la pression sur 360° et une charge utile de 15 kg, et l'Allegro Hand V5 Sense ajoute la détection au niveau des articulations des doigts. L'Allegro Hand V5 est une conception à trois doigts et 9 degrés de liberté, et l'Allegro Hand V6 F une main à cinq doigts commandée en Modbus. Comparez-les avec nos autres mains robotiques dextres.
Capacités clés
- 16 articulations commandées en couple : Trois doigts et un pouce portent quatre articulations chacun, et chaque articulation accepte ses propres consignes de couple, ce qui permet à un laboratoire d'écrire et de comparer ses propres contrôleurs de préhension.
- 0,70 Nm via une réduction de 1:369 : Des moteurs à courant continu entraînent chaque articulation via une réduction de 1:369 jusqu'à un couple de 0,70 Nm, avec une vitesse articulaire de 0,11 s pour 60°.
- Potentiomètres à 0,002° : L'angle de chaque articulation est lu par un potentiomètre avec une résolution nominale de 0,002°, pour la commande en boucle fermée et l'enregistrement de trajectoires.
- 1,08 kg, 5 kg de charge utile : Un doigt pèse 0,17 kg et le pouce 0,19 kg, soit 1,08 kg au total, et la main porte jusqu'à 5 kg.
- CAN à 333 Hz sous 24 V : La main fonctionne via CAN à 333 Hz sur une alimentation de 24 V et 100 W, avec des SDK Linux et Windows et des paquets ROS fournis par Wonik Robotics.
- Détection articulaire uniquement : La V4 mesure la position des articulations sans peau tactile, une plateforme simple pour l'enseignement et la recherche sur les contrôleurs ; les bouts de doigts sensibles à la pression arrivent avec la famille V5.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé pour chaque projet plutôt qu'affiché.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | Wonik Robotics |
|---|---|
| Modèle | Allegro Hand V4 |
| Doigts | 4 (trois doigts et un pouce) |
| Degrés de liberté | 16 actifs (4 par doigt) |
| Commande des articulations | Commande en couple indépendante sur chaque articulation |
| Actionnement | Moteurs à courant continu |
| Rapport de réduction | 1:369 |
| Couple maximal | 0,70 Nm |
| Vitesse articulaire maximale | 0,11 s pour 60° |
| Détection de la position articulaire | Potentiomètres, résolution nominale de 0,002° |
| Détection tactile | Aucune |
| Poids | 1,08 kg (doigt 0,17 kg, pouce 0,19 kg) |
| Charge utile | 5 kg |
| Communication | CAN, 333 Hz |
| Alimentation | 24 V, 100 W |
| Logiciel | SDK Linux et Windows et paquets ROS fournis par Wonik Robotics |
| Côté de la main | À confirmer lors du devis |
| Adaptateur de montage sur le bras | À confirmer lors du devis |
Secteurs
Questions fréquentes
Elle est proposée sur devis : la configuration, la quantité et la livraison sont confirmées pour chaque projet.
Trois doigts et un pouce, avec quatre articulations actives chacun : 16 degrés de liberté, tous commandés en couple de façon indépendante.
Non. Elle mesure la position des articulations au moyen de potentiomètres avec une résolution nominale de 0,002°. Les V5, V5 Plus et V5 Sense ajoutent des bouts de doigts sensibles à la pression, et la V6 F détecte au niveau des bouts des doigts, des articulations et de la paume.
1,08 kg au total, pour une charge utile de 5 kg. Chaque doigt pèse 0,17 kg et le pouce 0,19 kg.
Via CAN à 333 Hz, sur une alimentation de 24 V et 100 W. Wonik Robotics fournit des SDK Linux et Windows et des paquets ROS pour la V4, et le montage sur votre bras est confirmé avec le devis.
Toutes deux ont trois doigts, un pouce et 16 articulations. La V5 Plus passe à la commande en courant, ajoute des bouts de doigts sensibles à la pression sur 360°, fonctionne via CAN à 500 Hz avec 120 W et porte 15 kg contre 5 kg pour la V4, pour un poids de 1 024 g.
Main robotique dextre à quatre doigts Wonik Allegro Hand V4
- Prix régulier
- Prix sur demande
Consultés récemment
Vous n'avez encore consulté aucun produit.