- Due bracci a 7 gradi di libertà Sette gradi di libertà per braccio garantiscono la portata e l'orientamento richiesti da attrezzature e piani di lavoro.
- Quattro ruote sterzanti La base si sposta tra le postazioni su ruote sterzanti anziché camminare, concentrando l'impegno ingegneristico nella parte superiore del corpo.
- Parte inferiore pieghevole La parte inferiore del corpo si piega per ampliare la gamma di posture di lavoro per compiti in basso e in quota.
- Controllo whole-body a 100 Hz Un controllore addestrato con apprendimento per rinforzo in simulazione converte cento volte al secondo obiettivi nello spazio dei compiti in obiettivi articolari e velocità delle ruote.
- Orchestratore dei flussi di lavoro Un livello visione-linguaggio decide l'attività successiva e conserva una memoria testuale di osservazioni come lo stato delle macchine e il numero di articoli.
- Recupero dagli errori Ripetere una presa, correggere un'operazione interrotta e reagire a un oggetto caduto fanno parte dell'esecuzione di un lungo flusso di lavoro.
- Apprendimento da video umani Una Unified Robot Representation esprime il movimento come pose nello spazio dei compiti, così le registrazioni umane pre-addestrano una policy che le dimostrazioni robotiche poi adattano.

Descrizione
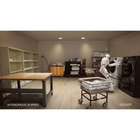
Taku è il semi-umanoide su ruote di Dyna Robotics, presentato come l'hardware del suo agente fisico Dyna-2.1. Due bracci a sette gradi di libertà sono montati su un busto di forma umana sopra una base con quattro ruote sterzanti, e una parte inferiore pieghevole amplia la gamma di posture di lavoro per compiti in basso e in quota. Il corpo è dimensionato per avvicinarsi a una persona di corporatura media, ed è questo che rende i movimenti umani di polso, gomito e busto utilizzabili come materiale di addestramento.
I due nomi indicano cose diverse ed è bene tenerli distinti quando si specifica un sistema: Taku è il robot, Dyna-2.1 è l'agente che lo governa. L'agente si articola in tre livelli. Un controllore whole-body, addestrato con apprendimento per rinforzo in simulazione, converte a 100 Hz obiettivi nello spazio dei compiti in obiettivi articolari e velocità delle ruote. Una policy d'azione Dyna-2 genera le traiettorie delle abilità fisiche. Un orchestratore di flussi di lavoro visione-linguaggio opera con una cadenza più lenta e decide che cosa deve accadere dopo.
Questa separazione spiega perché il flusso dimostrativo di Taku è un'intera lavanderia commerciale e non un singolo numero. Taku lavora tra lavatrici, asciugatrici, un tavolo di piegatura e scaffali di stoccaggio, e poiché le macchine terminano in momenti diversi, a volte la piegatura deve fermarsi mentre si serve un'altra postazione. L'orchestratore segue l'avanzamento con una memoria testuale di ciò che ha osservato, come lo stato delle macchine o quanti asciugamani sono stati piegati, così da scegliere l'attività successiva anche quando l'informazione non è più davanti alla telecamera. Il recupero dagli errori è trattato come un requisito: ripetere una presa, correggere un'operazione interrotta, reagire a un oggetto caduto.
L'addestramento utilizza una Unified Robot Representation che esprime il movimento come pose nello spazio dei compiti condivise tra registrazioni umane e dimostrazioni robotiche, così che i video umani possano pre-addestrare una policy che i dati specifici del robot adattano poi a questo corpo. Dimensioni, massa, carico utile, area di lavoro, velocità di spostamento e autonomia vengono confermate prima dell'ordine. Quali procedure sono supportate, come si misurano le prestazioni e quale supervisione è prevista sono i punti da mettere per iscritto.
Capacità principali
- Due bracci a 7 gradi di libertà: Sette gradi di libertà per braccio garantiscono la portata e l'orientamento richiesti da attrezzature e piani di lavoro.
- Quattro ruote sterzanti: La base si sposta tra le postazioni su ruote sterzanti anziché camminare, concentrando l'impegno ingegneristico nella parte superiore del corpo.
- Parte inferiore pieghevole: La parte inferiore del corpo si piega per ampliare la gamma di posture di lavoro per compiti in basso e in quota.
- Controllo whole-body a 100 Hz: Un controllore addestrato con apprendimento per rinforzo in simulazione converte cento volte al secondo obiettivi nello spazio dei compiti in obiettivi articolari e velocità delle ruote.
- Orchestratore dei flussi di lavoro: Un livello visione-linguaggio decide l'attività successiva e conserva una memoria testuale di osservazioni come lo stato delle macchine e il numero di articoli.
- Recupero dagli errori: Ripetere una presa, correggere un'operazione interrotta e reagire a un oggetto caduto fanno parte dell'esecuzione di un lungo flusso di lavoro.
- Apprendimento da video umani: Una Unified Robot Representation esprime il movimento come pose nello spazio dei compiti, così le registrazioni umane pre-addestrano una policy che le dimostrazioni robotiche poi adattano.
Questo modello è proposto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale: il prezzo viene quindi confermato per progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questa unità è acquistata nuova attraverso canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. Il supporto tecnico è coordinato con la rete di assistenza del produttore stesso. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | DYNA |
|---|---|
| Produttore | Dyna Robotics |
| Modello | Taku |
| Tipo di prodotto | Robot semi-umanoide su ruote per manipolazione mobile |
| Bracci | Due bracci, 7 gradi di libertà ciascuno |
| Base | Quattro ruote sterzanti |
| Parte inferiore | Pieghevole, per posture di lavoro in basso e in quota |
| Attuatori dei bracci | Attuatori planetari a basso rapporto di riduzione |
| Agente | Dyna-2.1, composto da controllore whole-body, policy d'azione Dyna-2 e orchestratore di flussi di lavoro visione-linguaggio |
| Frequenza di controllo | Controllore whole-body a 100 Hz |
| Addestramento del controllore | Apprendimento per rinforzo in simulazione |
| Rappresentazione del movimento | Unified Robot Representation in pose nello spazio dei compiti |
| Flusso di lavoro dimostrato | Lavanderia commerciale tra lavatrici, asciugatrici, tavolo di piegatura e stoccaggio |
| Altezza e massa | Da confermare in fase di preventivo |
| Carico utile | Da confermare in fase di preventivo |
| Area di lavoro | Da confermare in fase di preventivo |
| Velocità di spostamento | Da confermare in fase di preventivo |
| Autonomia della batteria | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
Taku è l'hardware del robot. Dyna-2.1 è l'agente fisico che vi gira sopra, composto da un controllore whole-body, dalla policy d'azione Dyna-2 e da un orchestratore di flussi di lavoro visione-linguaggio.
No. Si muove su quattro ruote sterzanti. La parte inferiore pieghevole cambia la postura di lavoro, ma non si tratta di una piattaforma bipede che cammina.
L'orchestratore segue l'avanzamento e sceglie l'attività successiva grazie a una memoria testuale di osservazioni come lo stato delle macchine e il numero di articoli, così può agire su informazioni non più visibili.
Il recupero fa parte del progetto: ripetere una presa, correggere un'operazione interrotta e reagire a un oggetto caduto. È una capacità dimostrata all'interno di compiti specifici, non un'autonomia illimitata.
Dimensioni, carico utile e autonomia vengono confermati prima dell'ordine.
Viene offerto su preventivo. Configurazione, quantità e consegna vengono confermate per ogni progetto.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.