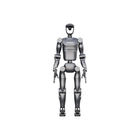
- Châssis de 1,75 m pour 58 kg La plateforme mesure 1,75 m pour une envergure de 1,5 m et un poids brut de 58 kg : c'est le plus grand robot à jambes de la gamme Ti5.
- 42 ou 44 degrés de liberté actifs Le nombre d'articulations dépend de la version ; le chiffre exact pour une configuration donnée est donc confirmé avec le devis.
- Codeurs 18 bits sur chaque articulation Les articulations associent des réducteurs harmoniques à des codeurs 18 bits sur des interfaces d'actionneur CAN ou EtherCAT, un progrès par rapport à la résolution 16/18 bits du T140A.
- 1,5 kg par bras avec 0,3 mm de répétabilité La charge par bras est de 1,5 kg avec une répétabilité de l'effecteur terminal de 0,3 mm ou mieux, identique sur les deux configurations.
- Caméra de profondeur et capteur d'attitude de série Les deux configurations disposent d'un capteur d'attitude de haute précision et d'une caméra de profondeur Intel RealSense D435i, alors que sur le T140A les caméras sont réservées à la version Flagship.
- Batterie de 48 V et 10 Ah Les deux configurations embarquent une batterie de 48 V et 10 Ah ; l'autonomie est confirmée avec le devis.
- API double bras pour le développement Le fabricant fournit une API double bras comme point d'entrée logiciel, le Jetson AGX Orin 64 GB Developer Kit prenant en charge la perception et la commande embarquées.


Description
Le T170A V2 est l'humanoïde à jambes grandeur nature de la gamme Ti5 : 1,75 m de haut, 58 kg, 1,5 m d'envergure et 42 ou 44 degrés de liberté actifs selon la version. Par rapport au T140A de 1,4 m, il mesure 35 cm de plus, pèse 13 kg de plus et offre une portée plus large, mais il est conçu pour une charge moindre par bras, 1,5 kg contre 3 kg : les deux modèles répondent donc à des besoins opposés d'un même projet de recherche.
Le retour d'information des articulations est l'autre progrès. Chaque articulation associe ici un réducteur harmonique à un codeur 18 bits sur une interface d'actionneur CAN ou EtherCAT, là où le T140A utilise 16/18 bits. Un capteur d'attitude de haute précision et une caméra de profondeur Intel RealSense D435i équipent les deux configurations, et pas seulement la plus complète ; l'alimentation provient d'une batterie de 48 V et 10 Ah, et la structure est en alliage d'aluminium avec une coque en aluminium et ABS. Le calcul repose sur un Jetson AGX Orin 64 GB Developer Kit, avec une API double bras comme point d'entrée du développement.
Deux configurations sont proposées, et elles se distinguent au niveau des effecteurs terminaux. Le modèle Standard conserve le châssis, la batterie, le capteur d'attitude et la caméra de profondeur. Le modèle Flagship ajoute une main dextre de haute précision à six degrés de liberté actifs par main, deux capteurs de force à six dimensions en bout de bras pour les tâches riches en contacts et un ensemble de perception d'évitement d'obstacles en option. Tout le reste est identique, y compris le nombre d'articulations de 42 ou 44 ; le nombre exact de degrés de liberté de la version choisie est donc confirmé avec le devis.
La plateforme convient aux laboratoires et aux équipes R&D d'entreprise qui travaillent sur la locomotion humanoïde, la manipulation à deux bras et les logiciels d'IA incarnée sur du matériel réel, ainsi qu'aux intégrateurs qui veulent une couche d'interface bien définie plutôt qu'un appareil fermé. L'autonomie, la vitesse de marche et l'indice de protection sont confirmés avec le devis.
Principales capacités
- Châssis de 1,75 m pour 58 kg : La plateforme mesure 1,75 m pour une envergure de 1,5 m et un poids brut de 58 kg : c'est le plus grand robot à jambes de la gamme Ti5.
- 42 ou 44 degrés de liberté actifs : Le nombre d'articulations dépend de la version ; le chiffre exact pour une configuration donnée est donc confirmé avec le devis.
- Codeurs 18 bits sur chaque articulation : Les articulations associent des réducteurs harmoniques à des codeurs 18 bits sur des interfaces d'actionneur CAN ou EtherCAT, un progrès par rapport à la résolution 16/18 bits du T140A.
- 1,5 kg par bras avec 0,3 mm de répétabilité : La charge par bras est de 1,5 kg avec une répétabilité de l'effecteur terminal de 0,3 mm ou mieux, identique sur les deux configurations.
- Caméra de profondeur et capteur d'attitude de série : Les deux configurations disposent d'un capteur d'attitude de haute précision et d'une caméra de profondeur Intel RealSense D435i, alors que sur le T140A les caméras sont réservées à la version Flagship.
- Batterie de 48 V et 10 Ah : Les deux configurations embarquent une batterie de 48 V et 10 Ah ; l'autonomie est confirmée avec le devis.
- API double bras pour le développement : Le fabricant fournit une API double bras comme point d'entrée logiciel, le Jetson AGX Orin 64 GB Developer Kit prenant en charge la perception et la commande embarquées.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé par projet plutôt qu'affiché.
Acheter via Robotix Market
Ce produit est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le propre réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation dans vos locaux.
Fonctionnalités
Spécifications
| Marque | Ti5 Robotics |
|---|---|
| Modèle | T170A V2 |
| Versions | Modèle Standard ; modèle Flagship |
| Configuration | Humanoïde à jambes et à deux bras |
| Hauteur totale | 1,75 m |
| Poids brut | 58 kg |
| Envergure | 1,5 m |
| Degrés de liberté actifs au total | 42 ou 44 selon la configuration ; à confirmer au devis |
| Charge par bras | 1,5 kg |
| Répétabilité de l'effecteur terminal | ≤0,3 mm |
| Mains dextres | Flagship : main dextre de haute précision, 6 degrés de liberté actifs par main ; Standard : aucune |
| Interface d'actionneur des articulations | CAN/EtherCAT |
| Type de réducteur des articulations | Harmonique |
| Résolution des codeurs d'articulation | 18 bits |
| Batterie | 48 V, 10 Ah |
| Autonomie | À confirmer au devis |
| Détection d'effort | Flagship : capteur de force à six dimensions × 2 en bout de bras ; Standard : aucun |
| Capteur d'attitude | Capteur d'attitude de haute précision (les deux versions) |
| Perception visuelle | Caméra de profondeur Intel RealSense D435i (les deux versions) |
| Perception d'évitement d'obstacles | Flagship, en option |
| Commande et calcul | NVIDIA Jetson AGX Orin 64 GB Developer Kit |
| Logiciel | API double bras |
| Communication | Articulations CAN/EtherCAT ; mains 485/CAN |
| Matériaux | Structure en alliage d'aluminium ; coque en alliage d'aluminium et ABS |
| Vitesse de marche | À confirmer au devis |
| Indice de protection | À confirmer au devis |
| Prix | Sur devis uniquement |
Secteurs
Questions fréquentes
Par la taille et le retour d'information. Il mesure 1,75 m contre 1,4 m, pèse 58 kg contre 45 kg et offre 1,5 m d'envergure contre 1,26 m, avec des codeurs d'articulation 18 bits au lieu de 16/18 bits et une batterie de 48 V et 10 Ah. Le T140A est conçu pour une charge plus élevée par bras, 3 kg contre 1,5 kg, et marche à 1 m/s ; la vitesse de marche de ce modèle est confirmée avec le devis.
Les deux configurations comptent 42 ou 44 degrés de liberté actifs au total, car ce nombre dépend de la version ; chaque main dextre, lorsqu'elle est montée, en ajoute six. Le chiffre exact pour une configuration donnée est confirmé avec le devis.
La version Flagship ajoute une main dextre de haute précision, deux capteurs de force à six dimensions en bout de bras et un ensemble de perception d'évitement d'obstacles en option. Tous les autres paramètres, dont le châssis, la batterie, le capteur d'attitude, la caméra de profondeur et le calcul, sont identiques.
Les deux configurations disposent d'un capteur d'attitude de haute précision et d'une caméra de profondeur Intel RealSense D435i. La détection d'effort à six dimensions et la perception d'évitement d'obstacles relèvent de la version Flagship.
Les deux configurations embarquent une batterie de 48 V et 10 Ah. La durée de fonctionnement dépend de la charge de travail et est confirmée avec le devis.
Il est proposé sur devis. La version, la configuration, la quantité et la livraison sont confirmées pour chaque projet, et le prix est fixé dans le devis.
Consultés récemment
Vous n'avez encore consulté aucun produit.