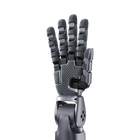
- Sensores táteis A Pro acrescenta sensores táteis à mão Dex5-S, pelo que cada preensão devolve informação de contacto, além da posição, da velocidade e do binário das articulações.
- 22 graus de liberdade Cinco no polegar, quatro em cada um dos dedos indicador, médio e anelar, e cinco no dedo mínimo, que tem o seu próprio eixo de rolamento.
- Articulações reversíveis com codificador duplo Cada uma das 22 articulações tem o seu próprio motor, pode ser acionada em sentido inverso e comunica a sua posição através de dois codificadores.
- Proteção contra impactos em todas as articulações Uma estrutura de proteção resguarda as engrenagens sempre que o motor de uma articulação sofre um choque externo extremo.
- Escala de mão humana com 620 g A mão em liga de alumínio mede 102 × 187 × 26 mm e segura 1 kg em contínuo e 2 kg em pico.
- Controlo das articulações a 1000 Hz Através de Ethernet T1s ou USB, cada articulação recebe comandos de modo, posição, velocidade, binário, rigidez e amortecimento a 1000 Hz, enquanto o RS-485 funciona a 50 Hz.
- Câmara na palma sem cablagem adicional Na configuração Gigabit Ethernet, uma câmara na palma liga-se diretamente à mão.

Descrição
A Unitree Dex5-S Pro é a versão com sensores táteis da mão hábil Dex5-S da Unitree. O tato é a única coisa que a distingue: a Dex5-S padrão não tem sensores táteis, a Pro tem, e tudo o resto é a mesma mão. Escolha a Pro quando o seu trabalho precisar de saber onde e quando os dedos fazem contacto, e não apenas onde estão as articulações.
Essa informação de contacto é mais importante na teleoperação, em experiências de preensão com objetos frágeis ou deformáveis e na investigação em IA incorporada, onde demonstrações gravadas com dados táteis dão a uma política mais informação para aprender do que apenas os ângulos das articulações. O número, a disposição e a gama de medição dos sensores táteis, bem como a forma como os seus dados chegam ao seu software, são confirmados por escrito com o orçamento.
Por baixo está uma mão à escala 1:1 da mão humana com 22 graus de liberdade: cinco no polegar, quatro em cada um dos dedos indicador, médio e anelar e cinco no dedo mínimo, que ganha um eixo de rolamento. Cada articulação tem o seu próprio motor reversível com codificador duplo e microrredutores de precisão, e uma estrutura de proteção contra impactos protege as engrenagens nas 22 articulações. A mão em liga de alumínio pesa 620 g, mede 102 × 187 × 26 mm e segura 1 kg em contínuo e 2 kg em pico.
Funciona com uma alimentação de 15–65 V através de um conector XT30, com até 200 W, e comunica através de duas portas Ethernet T1s, RS-485 de alta velocidade ou USB a 6 Mbps. A Ethernet e o USB fecham o ciclo de controlo a 1000 Hz e o RS-485 a 50 Hz; cada articulação comunica o seu modo, posição, velocidade, binário, temperatura, tensão e corrente. Na configuração Gigabit Ethernet, uma câmara na palma liga-se diretamente à mão. A mão esquerda ou direita, a câmara na palma e a montagem no seu braço ou humanoide são confirmadas no orçamento.
Principais capacidades
- Sensores táteis: A Pro acrescenta sensores táteis à mão Dex5-S, pelo que cada preensão devolve informação de contacto, além da posição, da velocidade e do binário das articulações.
- 22 graus de liberdade: Cinco no polegar, quatro em cada um dos dedos indicador, médio e anelar, e cinco no dedo mínimo, que tem o seu próprio eixo de rolamento.
- Articulações reversíveis com codificador duplo: Cada uma das 22 articulações tem o seu próprio motor, pode ser acionada em sentido inverso e comunica a sua posição através de dois codificadores.
- Proteção contra impactos em todas as articulações: Uma estrutura de proteção resguarda as engrenagens sempre que o motor de uma articulação sofre um choque externo extremo.
- Escala de mão humana com 620 g: A mão em liga de alumínio mede 102 × 187 × 26 mm e segura 1 kg em contínuo e 2 kg em pico.
- Controlo das articulações a 1000 Hz: Através de Ethernet T1s ou USB, cada articulação recebe comandos de modo, posição, velocidade, binário, rigidez e amortecimento a 1000 Hz, enquanto o RS-485 funciona a 50 Hz.
- Câmara na palma sem cablagem adicional: Na configuração Gigabit Ethernet, uma câmara na palma liga-se diretamente à mão.
Este modelo é proposto sob orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega influenciam o valor final, pelo que o preço é confirmado por projeto em vez de ser publicado.
Comprar através da Robotix Market
Este produto é adquirido novo através de canais de distribuição estabelecidos e é expedido para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Unitree Robotics |
|---|---|
| Modelo | Dex5-S Pro |
| Tipo de produto | Mão robótica hábil com sensores táteis |
| Escala | 1:1 da mão humana |
| Graus de liberdade | 22 |
| Graus de liberdade do polegar | 5 |
| Graus de liberdade indicador / médio / anelar | 4 cada |
| Graus de liberdade do dedo mínimo | 5 (inclui um eixo de rolamento) |
| Atuação | As 22 articulações motorizadas e reversíveis |
| Codificadores | Codificador duplo |
| Redução | Microrredutores de precisão |
| Proteção contra impactos | Os 22 graus de liberdade |
| Sensores táteis | Sim |
| Número, disposição e gama dos sensores táteis | A confirmar no orçamento |
| Carga útil (contínua) | 1 kg por mão |
| Carga útil de pico | 2 kg |
| Dimensões (C × L × A) | 102 × 187 × 26 mm |
| Peso | 620 g |
| Material do invólucro | Liga de alumínio |
| Tensão de alimentação | 15–65 V |
| Conector de alimentação | XT30 |
| Potência de pico | 200 W |
| Gigabit Ethernet | Sim (configuração 1000BASE-T1) |
| Comunicação | Ethernet T1s × 2, RS-485 de alta velocidade × 1, USB × 1 |
| Taxa de transmissão (baud) | 6 Mbps |
| Frequência do ciclo de controlo | 1000 Hz (Ethernet T1s / USB); 50 Hz (RS-485 de alta velocidade) |
| Sensorização e retorno | Modo da articulação, posição, velocidade, binário, temperatura, tensão e corrente |
| Comandos de controlo | Modo da articulação, posição, velocidade, binário, rigidez, amortecimento |
| Lado da mão e câmara na palma | A confirmar no orçamento |
Setores
Perguntas frequentes
A diferença está nos sensores táteis: a Pro tem-nos e a Dex5-S padrão não. Ambas partilham a mesma mão com 22 graus de liberdade, o peso de 620 g, as dimensões de 102 × 187 × 26 mm, as cargas úteis e as interfaces elétricas.
A Dex5-1P tem 20 graus de liberdade, 16 dos quais ativos, e pesa 1100 g. A Dex5-S Pro aciona todas as suas 22 articulações, pesa 620 g e é construída à escala 1:1 da mão humana, com um eixo de rolamento no dedo mínimo.
Acrescentam informação de contacto a cada preensão. O número de sensores, a sua disposição e gama, bem como o formato em que os dados táteis chegam ao seu controlador, são confirmados por escrito com o orçamento.
1 kg em contínuo e 2 kg em pico, por mão. Cada uma das 22 articulações tem uma estrutura de proteção contra impactos para as suas engrenagens.
Através de duas portas Ethernet T1s, RS-485 de alta velocidade ou USB, com uma alimentação de 15–65 V através de um conector XT30. A Ethernet e o USB funcionam com um ciclo de controlo de 1000 Hz e o RS-485 a 50 Hz. Na configuração Gigabit Ethernet, uma câmara na palma liga-se diretamente à mão.
Esta mão é fornecida mediante orçamento: o lado da mão, a configuração, a quantidade e a entrega são confirmados para cada projeto.
Mão robótica hábil tátil Unitree Dex5-S Pro com 22 graus de liberdade
- Preço normal
- Preço sob consulta
Vistos recentemente
Ainda não visualizou nenhum produto.