- Duas variantes, 1,5 kg e 2 kg O EBLM-1.5A movimenta 1,5 kg num raio de trabalho de 460 mm; o EBLM-2A movimenta 2 kg em 550 mm.
- Movimento de ferramenta mais rápido no 1.5A A velocidade típica na ferramenta é de 2 m/s no EBLM-1.5A, com uma articulação de base a ±280°/s, face a 1 m/s e ±180°/s no EBLM-2A.
- Curso articular amplo e idêntico Ambos os braços rodam ±180° em J1, J2, J4, J5 e J6 e ±150° em J3, pelo que os programas passam de uma variante para a outra.
- Leves o suficiente para mudar de lugar à mão O braço pesa 4,9 kg no EBLM-1.5A e 5,8 kg no EBLM-2A, ambos alimentados a 28–48 VDC.
- Interfaces de software abertas As interfaces ROS, Python e C++ funcionam sobre a comunicação do braço por CAN ou EtherCAT.
- Repetibilidade de ±0,5 mm, IP50 Ambas as variantes estão especificadas com repetibilidade de ±0,5 mm e grau IP50, que cobre o pó, mas não a lavagem com água.
- Consumo moderado A potência nominal é de 65 W no EBLM-1.5A e de 85 W no EBLM-2A, com um consumo máximo de 90 W e 110 W.


Descrição
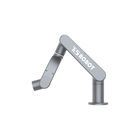
A série Ti5 EBLM A é composta por dois braços colaborativos compactos de seis eixos para trabalhos com cargas leves: o EBLM-1.5A, com carga nominal de 1,5 kg num raio de trabalho de 460 mm, e o EBLM-2A, com 2 kg em 550 mm. Ambos são em liga de alumínio com acabamento cinzento sideral e pesam 4,9 kg e 5,8 kg, respetivamente, pelo que uma só pessoa consegue deslocar qualquer um deles de uma bancada para outra.
As duas variantes partilham tudo o que afeta o software de controlo. O curso articular é de ±180° em J1, J2, J4, J5 e J6 e de ±150° em J3, a repetibilidade é de ±0,5 mm, o braço comunica por CAN ou EtherCAT e estão disponíveis interfaces ROS, Python e C++ para ambos. Assim, um programa de movimento passa de um para o outro com pouco mais do que uma verificação do alcance.
O que as distingue é o equilíbrio entre velocidade e dimensões. O EBLM-1.5A atinge uma velocidade típica de 2 m/s na ferramenta e tem uma articulação de base mais rápida, a ±280°/s, adequada a trabalhos rápidos num volume de trabalho reduzido. O EBLM-2A abdica de metade dessa velocidade em troca de mais um terço de carga e mais 90 mm de alcance, com 85 W de potência nominal face a 65 W. Ambos aceitam uma alimentação de 28–48 VDC e são fornecidos com um cabo de um metro.
A série destina-se a integradores, laboratórios e programas de formação que procuram um braço aberto e pensado para programadores, em vez de um controlador industrial fechado: montagem ligeira, protótipos de alimentação de máquinas, posicionamento de câmaras de apoio à inspeção e experiências de manipulação móvel em que o braço não pode pesar mais de cinco ou seis quilogramas. O grau de proteção IP50 cobre o pó, mas não os líquidos, e os limites de temperatura de funcionamento são confirmados com o orçamento.
Principais capacidades
- Duas variantes, 1,5 kg e 2 kg: O EBLM-1.5A movimenta 1,5 kg num raio de trabalho de 460 mm; o EBLM-2A movimenta 2 kg em 550 mm.
- Movimento de ferramenta mais rápido no 1.5A: A velocidade típica na ferramenta é de 2 m/s no EBLM-1.5A, com uma articulação de base a ±280°/s, face a 1 m/s e ±180°/s no EBLM-2A.
- Curso articular amplo e idêntico: Ambos os braços rodam ±180° em J1, J2, J4, J5 e J6 e ±150° em J3, pelo que os programas passam de uma variante para a outra.
- Leves o suficiente para mudar de lugar à mão: O braço pesa 4,9 kg no EBLM-1.5A e 5,8 kg no EBLM-2A, ambos alimentados a 28–48 VDC.
- Interfaces de software abertas: As interfaces ROS, Python e C++ funcionam sobre a comunicação do braço por CAN ou EtherCAT.
- Repetibilidade de ±0,5 mm, IP50: Ambas as variantes estão especificadas com repetibilidade de ±0,5 mm e grau IP50, que cobre o pó, mas não a lavagem com água.
- Consumo moderado: A potência nominal é de 65 W no EBLM-1.5A e de 85 W no EBLM-2A, com um consumo máximo de 90 W e 110 W.
Este modelo é proposto sob orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega influenciam o valor final, pelo que o preço é confirmado por projeto em vez de ser publicado.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Ti5 Robotics |
|---|---|
| Série | EBLM A |
| Variantes | EBLM-1.5A, EBLM-2A |
| Tipo de produto | Braço robótico colaborativo de seis eixos |
| Graus de liberdade | 6 |
| Carga nominal | EBLM-1.5A 1,5 kg; EBLM-2A 2 kg |
| Raio de trabalho | EBLM-1.5A 460 mm; EBLM-2A 550 mm |
| Peso do braço | EBLM-1.5A 4,9 kg; EBLM-2A 5,8 kg |
| Repetibilidade | ±0,5 mm |
| Curso articular | J1 ±180°, J2 ±180°, J3 ±150°, J4 ±180°, J5 ±180°, J6 ±180° |
| Velocidade articular, EBLM-1.5A | J1 ±280°/s, J2 ±180°/s, J3 ±180°/s, J4–J6 ±220°/s |
| Velocidade articular, EBLM-2A | J1 ±180°/s, J2 ±180°/s, J3 ±180°/s, J4–J6 ±220°/s |
| Velocidade típica na ferramenta | EBLM-1.5A 2 m/s; EBLM-2A 1 m/s |
| Barramento de comunicação | CAN / EtherCAT |
| Interfaces de programação | ROS, Python, C++ |
| Alimentação | 28–48 VDC |
| Potência nominal | EBLM-1.5A 65 W; EBLM-2A 85 W |
| Potência máxima | EBLM-1.5A 90 W; EBLM-2A 110 W |
| Grau de proteção | IP50 |
| Material da estrutura | Liga de alumínio |
| Acabamento | Cinzento sideral |
| Comprimento padrão do cabo | 1 m |
| Gama de temperaturas de funcionamento | A confirmar no orçamento |
| Preço | Apenas sob orçamento |
Setores
Perguntas frequentes
São duas: o EBLM-1.5A, com carga nominal de 1,5 kg e raio de trabalho de 460 mm, e o EBLM-2A, com carga nominal de 2 kg e raio de trabalho de 550 mm.
Parta da peça e da célula de trabalho. O EBLM-1.5A é o braço mais rápido, para um volume de trabalho menor, com 2 m/s de velocidade típica na ferramenta e 4,9 kg; o EBLM-2A oferece mais um terço de carga e mais 90 mm de alcance, a 1 m/s e com 5,8 kg. A repetibilidade, o curso articular, os barramentos e as interfaces de software são iguais em ambos.
A série A tem um curso mais amplo em J2, de ±180°, uma velocidade de ferramenta mais rápida de 2 m/s na variante de 1,5 kg e uma estrutura em alumínio cinzento sideral, com repetibilidade especificada de ±0,5 mm. A série EBLM/ARM oferece repetibilidade de ±0,05 mm e abrange de 1 kg a 3 kg, com alcances até 600 mm.
Ambas as variantes suportam interfaces ROS, Python e C++ sobre comunicação CAN ou EtherCAT, pelo que se integram nos ambientes de desenvolvimento robótico habituais.
O grau de proteção é IP50, que protege contra o pó, mas não contra líquidos. Os limites de temperatura de funcionamento são confirmados no orçamento para qualquer utilização exigente.
São fornecidos mediante orçamento: a configuração, a quantidade e a entrega são confirmadas para cada projeto, e o preço é definido no orçamento.
Vistos recentemente
Ainda não visualizou nenhum produto.