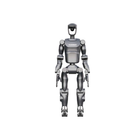
- Estructura bípeda de 1,4 m y 45 kg El robot mide 1,4 m de altura, con 1,26 m de envergadura y un peso bruto de 45 kg, y camina sobre ambos pies a hasta 1 m/s.
- 42 grados de libertad con 30 motores articulares Cada articulación usa un reductor armónico con una resolución de encoder de 16/18 bits, y las dos manos hábiles de alta precisión añaden seis grados de libertad cada una.
- 3 kg por brazo, 1,5 kg en la mano La carga por brazo es de 3 kg y la carga en la mano de 1,5 kg, con una repetibilidad del efector final de 0,3 mm o mejor en ambas versiones.
- Jetson AGX Orin 64 GB en ambas versiones La computación a bordo corre a cargo de un NVIDIA Jetson AGX Orin 64 GB Developer Kit, de modo que el software escrito para una versión suele funcionar también en la otra.
- La percepción es lo que separa ambas versiones La versión Flagship añade dos sensores de fuerza de seis ejes en los extremos de los brazos, una cámara de cabeza Intel RealSense D435i, dos cámaras de muñeca RealSense D450 y percepción para evitar obstáculos; la versión Standard no lleva ninguno de estos elementos.
- CAN o EtherCAT en las articulaciones Las articulaciones se comunican por CAN o EtherCAT y las manos por un bus 485 o CAN, lo que permite integrar el robot en una arquitectura de control en tiempo real existente.
- Estructura de aleación de aluminio bajo carcasa de ABS La estructura portante es de aleación de aluminio y materiales similares, y la carcasa exterior de ABS y materiales comparables.


Descripción
El T140A es un humanoide caminante de proporciones humanas, en el extremo pequeño del tamaño real: 1,4 m de altura, 45 kg, 1,26 m de envergadura y 42 grados de libertad accionados por 30 motores articulares. Es el único robot con piernas de la gama Ti5 construido con esta altura y, con 45 kg, también la plataforma completa más ligera de la gama.
Lo esencial es la actuación. Los módulos articulares son el negocio principal de Ti5, y aquí cada articulación usa un reductor armónico con una resolución de encoder de 16/18 bits sobre un bus CAN o EtherCAT, con las manos hábiles en un bus 485 o CAN. Cada brazo está diseñado para 3 kg y cada mano para 1,5 kg, con una repetibilidad del efector final de 0,3 mm o mejor, y el robot camina sobre ambos pies a hasta 1 m/s.
Se ofrecen dos versiones que, mecánicamente, son el mismo robot. Altura, peso, envergadura, grados de libertad, cargas útiles, número de articulaciones, velocidad de marcha, materiales y el Jetson AGX Orin 64 GB Developer Kit son idénticos. La versión Flagship añade la capa de percepción: dos sensores de fuerza de seis ejes en los extremos de los brazos, una Intel RealSense D435i en la cabeza, dos cámaras RealSense D450 en las muñecas y percepción para evitar obstáculos. La versión Standard prescinde de todo ello, lo que conviene a equipos que montan su propio conjunto de sensores o trabajan en locomoción y control de cuerpo completo con la instrumentación del laboratorio aportando la percepción.
Es una plataforma de desarrollo más que un robot para una tarea concreta: una estructura bípeda con interfaces a nivel de articulación, orientada a la investigación en locomoción y manipulación, al desarrollo de software de IA encarnada y a la docencia sobre una actuación de calidad industrial. La capacidad de la batería, la autonomía y el grado de protección se confirman con el presupuesto.
Capacidades principales
- Estructura bípeda de 1,4 m y 45 kg: El robot mide 1,4 m de altura, con 1,26 m de envergadura y un peso bruto de 45 kg, y camina sobre ambos pies a hasta 1 m/s.
- 42 grados de libertad con 30 motores articulares: Cada articulación usa un reductor armónico con una resolución de encoder de 16/18 bits, y las dos manos hábiles de alta precisión añaden seis grados de libertad cada una.
- 3 kg por brazo, 1,5 kg en la mano: La carga por brazo es de 3 kg y la carga en la mano de 1,5 kg, con una repetibilidad del efector final de 0,3 mm o mejor en ambas versiones.
- Jetson AGX Orin 64 GB en ambas versiones: La computación a bordo corre a cargo de un NVIDIA Jetson AGX Orin 64 GB Developer Kit, de modo que el software escrito para una versión suele funcionar también en la otra.
- La percepción es lo que separa ambas versiones: La versión Flagship añade dos sensores de fuerza de seis ejes en los extremos de los brazos, una cámara de cabeza Intel RealSense D435i, dos cámaras de muñeca RealSense D450 y percepción para evitar obstáculos; la versión Standard no lleva ninguno de estos elementos.
- CAN o EtherCAT en las articulaciones: Las articulaciones se comunican por CAN o EtherCAT y las manos por un bus 485 o CAN, lo que permite integrar el robot en una arquitectura de control en tiempo real existente.
- Estructura de aleación de aluminio bajo carcasa de ABS: La estructura portante es de aleación de aluminio y materiales similares, y la carcasa exterior de ABS y materiales comparables.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma por proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Este producto se adquiere nuevo a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye el montaje en sus instalaciones.
Características
Especificaciones
| Marca | Ti5 Robotics |
|---|---|
| Modelo | T140A |
| Versiones | Modelo Standard; modelo Flagship |
| Configuración | Humanoide bípedo (con piernas) de dos brazos |
| Altura total | 1,4 m |
| Peso bruto | 45 kg |
| Envergadura | 1,26 m |
| Grados de libertad totales | 42 |
| Motores articulares | 30 |
| Velocidad de marcha | 1 m/s sobre ambos pies |
| Carga por brazo | 3 kg |
| Carga en la mano | 1,5 kg |
| Repetibilidad del efector final | ≤0,3 mm |
| Manos hábiles | Mano hábil de alta precisión (pequeña), 6 grados de libertad por mano |
| Tipo de accionamiento articular | Armónico |
| Resolución del encoder articular | 16/18 bits |
| Control y computación | NVIDIA Jetson AGX Orin 64 GB Developer Kit (ambas versiones) |
| Detección de fuerza | Flagship: sensor de fuerza de seis dimensiones × 2 en los extremos de los brazos; Standard: ninguno |
| Visión en la cabeza | Flagship: Intel RealSense D435i × 1; Standard: ninguna |
| Visión en las muñecas | Flagship: Intel RealSense D450 × 2; Standard: ninguna |
| Percepción para evitar obstáculos | Solo Flagship |
| Comunicación | Articulaciones CAN/EtherCAT; manos 485/CAN |
| Material estructural | Aleación de aluminio y similares; carcasa de ABS y similares |
| Capacidad de la batería y autonomía | A confirmar en el presupuesto |
| Grado de protección | A confirmar en el presupuesto |
| Precio | Solo bajo presupuesto |
Sectores
Preguntas frecuentes
Solo en la percepción. Altura, peso, envergadura, 42 grados de libertad, 30 motores articulares, cargas útiles, repetibilidad, velocidad de marcha, materiales y la computación Jetson AGX Orin 64 GB son idénticos. La versión Flagship añade dos sensores de fuerza de seis ejes en los extremos de los brazos, una cámara de cabeza Intel RealSense D435i, dos cámaras de muñeca RealSense D450 y percepción para evitar obstáculos.
Sí. Es una plataforma bípeda con una velocidad de desplazamiento de 1 m/s sobre ambos pies, a diferencia de los T170C, T170D y T230C con ruedas de la misma gama.
La carga por brazo es de 3 kg y la carga en la mano de 1,5 kg, con una repetibilidad del efector final de 0,3 mm o mejor. Ambas cifras son las mismas en la versión Standard y en la Flagship.
Ambas versiones llevan a bordo un NVIDIA Jetson AGX Orin 64 GB Developer Kit. Las articulaciones usan reductores armónicos con encoders de 16/18 bits sobre un bus CAN o EtherCAT, y las manos hábiles un bus 485 o CAN.
La capacidad de la batería y la autonomía se confirman con el presupuesto.
Se ofrece bajo presupuesto. La versión, la configuración, la cantidad y la entrega se confirman para cada proyecto, y el precio se fija en el presupuesto.
Vistos recientemente
Aún no has visto ningún producto.