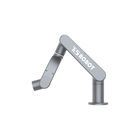
- نسختان، 1.5 كجم و2 كجم تتعامل الذراع EBLM-1.5A مع 1.5 كجم ضمن نصف قطر عمل 460 مم، والذراع EBLM-2A مع 2 كجم ضمن 550 مم.
- حركة أسرع للأداة في 1.5A تبلغ السرعة النموذجية عند الأداة 2 م/ث في EBLM-1.5A مع مفصل قاعدة بسرعة ±280°/ث، مقابل 1 م/ث و±180°/ث في EBLM-2A.
- مدى مفاصل واسع ومتطابق تدور الذراعان ±180° في J1 وJ2 وJ4 وJ5 وJ6 و±150° في J3، ولذلك تنتقل البرامج بين النسختين.
- خفيفة بما يكفي لنقلها يدويًا تزن الذراع 4.9 كجم في EBLM-1.5A و5.8 كجم في EBLM-2A، وتعمل كلتاهما بتغذية 28–48 فولت تيار مستمر.
- واجهات برمجية مفتوحة تعمل واجهات ROS وPython وC++ فوق اتصال الذراع عبر CAN أو EtherCAT.
- قابلية تكرار ±0.5 مم وIP50 حُدّدت مواصفات النسختين بقابلية تكرار ±0.5 مم ودرجة حماية IP50 التي تغطي الغبار لكنها لا تناسب الغسل بالماء.
- استهلاك طاقة معتدل تبلغ القدرة الاسمية 65 واط في EBLM-1.5A و85 واط في EBLM-2A، ويبلغ أقصى استهلاك 90 واط و110 واط.


الوصف
تضم سلسلة Ti5 EBLM A ذراعين تعاونيتين مدمجتين بست محاور للأعمال ذات الأحمال الخفيفة: الذراع EBLM-1.5A بحمولة اسمية تبلغ 1.5 كجم ضمن نصف قطر عمل يبلغ 460 مم، والذراع EBLM-2A بحمولة 2 كجم ضمن 550 مم. وكلتاهما مصنوعتان من سبيكة ألومنيوم بلون الرمادي الفلكي، وتزنان 4.9 كجم و5.8 كجم على التوالي، بحيث يستطيع شخص واحد نقل أيٍّ منهما من طاولة عمل إلى أخرى.
وتتشارك النسختان في كل ما يؤثر في برمجيات التحكم. فمدى حركة المفاصل يبلغ ±180° في J1 وJ2 وJ4 وJ5 وJ6 و±150° في J3، وقابلية التكرار ±0.5 مم، وتتواصل الذراع عبر CAN أو EtherCAT، كما تتوفر لكلتيهما واجهات ROS وPython وC++. لذلك يمكن نقل برنامج الحركة من ذراع إلى أخرى دون أكثر من التحقق من مدى الوصول تقريبًا.
أما ما يفرّق بينهما فهو الموازنة بين السرعة والحجم. إذ تبلغ الذراع EBLM-1.5A سرعة نموذجية عند الأداة قدرها 2 م/ث، ولها مفصل قاعدة أسرع بسرعة ±280°/ث، ما يناسب الأعمال السريعة ضمن حيز عمل صغير. أما الذراع EBLM-2A فتتخلى عن نصف تلك السرعة مقابل حمولة أكبر بمقدار الثلث ومدى وصول أطول بمقدار 90 مم، بقدرة اسمية 85 واط مقابل 65 واط. وتعمل كلتاهما بتغذية 28–48 فولت تيار مستمر، وتُوردان مع كابل بطول متر واحد.
وتستهدف السلسلة جهات التكامل والمختبرات والبرامج التعليمية التي تبحث عن ذراع مفتوحة وسهلة للمطورين بدلاً من وحدة تحكم صناعية مغلقة: أعمال التجميع الخفيفة، ونماذج أولية لتغذية الآلات، وتوجيه الكاميرات لدعم أعمال الفحص، وتجارب المناولة المتنقلة التي لا يتجاوز فيها وزن الذراع خمسة أو ستة كيلوغرامات. وتغطي درجة الحماية IP50 الغبار دون السوائل، وتُؤكَّد حدود درجة حرارة التشغيل مع عرض السعر.
القدرات الرئيسية
- نسختان، 1.5 كجم و2 كجم: تتعامل الذراع EBLM-1.5A مع 1.5 كجم ضمن نصف قطر عمل 460 مم، والذراع EBLM-2A مع 2 كجم ضمن 550 مم.
- حركة أسرع للأداة في 1.5A: تبلغ السرعة النموذجية عند الأداة 2 م/ث في EBLM-1.5A مع مفصل قاعدة بسرعة ±280°/ث، مقابل 1 م/ث و±180°/ث في EBLM-2A.
- مدى مفاصل واسع ومتطابق: تدور الذراعان ±180° في J1 وJ2 وJ4 وJ5 وJ6 و±150° في J3، ولذلك تنتقل البرامج بين النسختين.
- خفيفة بما يكفي لنقلها يدويًا: تزن الذراع 4.9 كجم في EBLM-1.5A و5.8 كجم في EBLM-2A، وتعمل كلتاهما بتغذية 28–48 فولت تيار مستمر.
- واجهات برمجية مفتوحة: تعمل واجهات ROS وPython وC++ فوق اتصال الذراع عبر CAN أو EtherCAT.
- قابلية تكرار ±0.5 مم وIP50: حُدّدت مواصفات النسختين بقابلية تكرار ±0.5 مم ودرجة حماية IP50 التي تغطي الغبار لكنها لا تناسب الغسل بالماء.
- استهلاك طاقة معتدل: تبلغ القدرة الاسمية 65 واط في EBLM-1.5A و85 واط في EBLM-2A، ويبلغ أقصى استهلاك 90 واط و110 واط.
يُعرض هذا الطراز على أساس عرض سعر. تؤثر التهيئة والملحقات ونطاق التكامل وجدول التسليم جميعها في المبلغ النهائي، لذلك يُؤكَّد السعر لكل مشروع بدلاً من نشره.
الشراء عبر Robotix Market
يتم توريد هذه الوحدة جديدة عبر قنوات توزيع راسخة وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق التشغيل والتهيئة ومسؤوليات بدء التشغيل فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في موقعك.
الميزات
المواصفات
| العلامة التجارية | Ti5 Robotics |
|---|---|
| السلسلة | EBLM A |
| النسخ | EBLM-1.5A، EBLM-2A |
| نوع المنتج | ذراع روبوتية تعاونية سداسية المحاور |
| درجات الحرية | 6 |
| الحمولة الاسمية | EBLM-1.5A 1.5 كجم؛ EBLM-2A 2 كجم |
| نصف قطر العمل | EBLM-1.5A 460 مم؛ EBLM-2A 550 مم |
| وزن الذراع | EBLM-1.5A 4.9 كجم؛ EBLM-2A 5.8 كجم |
| قابلية التكرار | ±0.5 مم |
| مدى حركة المفاصل | J1 ±180°، J2 ±180°، J3 ±150°، J4 ±180°، J5 ±180°، J6 ±180° |
| سرعة المفاصل، EBLM-1.5A | J1 ±280°/ث، J2 ±180°/ث، J3 ±180°/ث، J4–J6 ±220°/ث |
| سرعة المفاصل، EBLM-2A | J1 ±180°/ث، J2 ±180°/ث، J3 ±180°/ث، J4–J6 ±220°/ث |
| السرعة النموذجية عند الأداة | EBLM-1.5A 2 م/ث؛ EBLM-2A 1 م/ث |
| ناقل الاتصال | CAN / EtherCAT |
| واجهات البرمجة | ROS، Python، C++ |
| مصدر الطاقة | 28–48 فولت تيار مستمر |
| القدرة الاسمية | EBLM-1.5A 65 واط؛ EBLM-2A 85 واط |
| القدرة القصوى | EBLM-1.5A 90 واط؛ EBLM-2A 110 واط |
| درجة الحماية | IP50 |
| مادة الهيكل | سبيكة ألومنيوم |
| اللون | الرمادي الفلكي |
| الطول القياسي للكابل | 1 م |
| نطاق درجة حرارة التشغيل | يُحدَّد عند إعداد عرض السعر |
| السعر | بعرض سعر فقط |
الصناعات
الأسئلة الشائعة
هناك نسختان: EBLM-1.5A بحمولة اسمية 1.5 كجم ونصف قطر عمل 460 مم، وEBLM-2A بحمولة اسمية 2 كجم ونصف قطر عمل 550 مم.
ابدأ من قطعة العمل والخلية. فالذراع EBLM-1.5A هي الأسرع لحيز عمل أصغر، بسرعة نموذجية عند الأداة تبلغ 2 م/ث ووزن 4.9 كجم، بينما تضيف EBLM-2A ثلث حمولة إضافيًا و90 مم من مدى الوصول بسرعة 1 م/ث ووزن 5.8 كجم. أما قابلية التكرار ومدى المفاصل والنواقل والواجهات البرمجية فمتطابقة في كلتيهما.
تتميز السلسلة A بمدى أوسع في J2 يبلغ ±180°، وسرعة أداة أعلى تبلغ 2 م/ث في نسخة 1.5 كجم، وهيكل من الألومنيوم بلون الرمادي الفلكي، وحُدّدت قابلية تكرارها عند ±0.5 مم. أما سلسلة EBLM/ARM فتوفر قابلية تكرار ±0.05 مم، وتغطي حمولات من 1 كجم إلى 3 كجم بمدى وصول يصل إلى 600 مم.
تدعم النسختان واجهات ROS وPython وC++ عبر اتصال CAN أو EtherCAT، لذا تتلاءمان مع بيئات تطوير الروبوتات الشائعة.
درجة الحماية IP50، وهي تحمي من الغبار لا من السوائل. وتُؤكَّد حدود درجة حرارة التشغيل في عرض السعر لأي استخدام شاق.
تُقدَّم بموجب عرض سعر، إذ تُؤكَّد التهيئة والكمية والتسليم لكل مشروع على حدة، ويُحدَّد السعر في عرض السعر.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.