- ذراعان بـ7 درجات حرية توفر درجات الحرية السبع في كل ذراع مدى الوصول والتوجيه اللذين تتطلبهما المعدات وأسطح العمل.
- أربع عجلات قابلة للتوجيه تتنقل القاعدة بين المحطات على عجلات قابلة للتوجيه بدلاً من المشي، فتبقى الموارد الهندسية مركّزة في الجزء العلوي من الجسم.
- جزء سفلي قابل للطي يُطوى الجزء السفلي من الجسم لتوسيع نطاق وضعيات العمل للمهام المنخفضة والمرتفعة.
- تحكم في الجسم كاملاً بتردد 100 هرتز تحوّل وحدة تحكم دُرِّبت بالتعلم المعزز في المحاكاة الأهدافَ في فضاء المهمة إلى أهداف للمفاصل وسرعات للعجلات مئة مرة في الثانية.
- منسّق سير العمل تقرر طبقة الرؤية واللغة النشاط التالي وتحتفظ بذاكرة نصية لملاحظات مثل حالة الآلات وأعداد القطع.
- سلوك التعافي تُعدّ إعادة محاولة الإمساك وتصحيح عملية متقطعة والاستجابة لسقوط جسم ما جزءاً من تنفيذ سير عمل طويل.
- التعلم من فيديو بشري تعبّر Unified Robot Representation عن الحركة بوضعيات في فضاء المهمة، فتُجري التسجيلات البشرية تدريباً أولياً لسياسة تكيّفها عروض الروبوت التوضيحية بعد ذلك.

الوصف
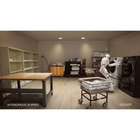
يُعدّ Taku روبوتاً شبه بشري بعجلات من إنتاج Dyna Robotics، وقد قُدِّم بوصفه العتاد المادي لوكيلها الفيزيائي Dyna-2.1. وتُركَّب ذراعان بسبع درجات حرية لكل منهما على جذع بشري الشكل فوق قاعدة بأربع عجلات قابلة للتوجيه، فيما يوسّع جزء سفلي قابل للطي نطاق وضعيات العمل للمهام المنخفضة والمرتفعة. وصُمِّم الجسم ليقارب أبعاد شخص متوسط، وهذا ما يجعل حركات المعصم والمرفق والصدر لدى الإنسان صالحة للاستخدام مادةً للتدريب.
يدل الاسمان على شيئين مختلفين، ومن المفيد الفصل بينهما عند تحديد مواصفات النظام: فـTaku هو الروبوت، وDyna-2.1 هو الوكيل الذي يشغّله. وينقسم الوكيل إلى ثلاث طبقات، إذ تحوّل وحدة تحكم في الجسم كاملاً، دُرِّبت بالتعلم المعزز في المحاكاة، الأهدافَ في فضاء المهمة إلى أهداف للمفاصل وسرعات للعجلات بتردد 100 هرتز. وتولّد سياسة الحركة Dyna-2 المسارات اللازمة للمهارات الفيزيائية. أما منسّق سير العمل القائم على الرؤية واللغة فيعمل بإيقاع أبطأ ويقرر ما ينبغي أن يحدث بعد ذلك.
ولهذا الفصل يُعرض سير العمل التجريبي لـTaku على هيئة مغسلة تجارية كاملة لا حيلة منفردة. إذ يعمل Taku بين الغسالات والمجففات وطاولة الطي ورفوف التخزين، ولأن الآلات تنهي دوراتها في أوقات مختلفة، يتعين أحياناً إيقاف الطي مؤقتاً ريثما تُخدَم محطة أخرى. ويتابع المنسّق التقدم عبر ذاكرة نصية لما رصده، مثل حالات الآلات وعدد المناشف المطوية، ليتمكن من اختيار النشاط التالي حتى عندما لا تعود المعلومة أمام الكاميرا. وتُعامَل القدرة على التعافي من الأخطاء بوصفها متطلباً أساسياً: إعادة محاولة الإمساك، وتصحيح عملية متقطعة، والاستجابة لسقوط جسم ما.
ويعتمد التدريب على Unified Robot Representation التي تعبّر عن الحركة بوضعيات في فضاء المهمة يشترك فيها التسجيل البشري وعروض الروبوت التوضيحية، بحيث يمكن لمقاطع الفيديو البشرية أن تُجري تدريباً أولياً لسياسة تكيّفها بعد ذلك البيانات الخاصة بالروبوت مع هذا الجسم. وتُؤكَّد الأبعاد والكتلة والحمولة ونطاق الوصول وسرعة التنقل ومدة التشغيل قبل الطلب. أما الإجراءات المدعومة وطريقة قياس الأداء ومستوى الإشراف المتوقع فهي مسائل يُستحسن توثيقها كتابةً.
القدرات الرئيسية
- ذراعان بـ7 درجات حرية: توفر درجات الحرية السبع في كل ذراع مدى الوصول والتوجيه اللذين تتطلبهما المعدات وأسطح العمل.
- أربع عجلات قابلة للتوجيه: تتنقل القاعدة بين المحطات على عجلات قابلة للتوجيه بدلاً من المشي، فتبقى الموارد الهندسية مركّزة في الجزء العلوي من الجسم.
- جزء سفلي قابل للطي: يُطوى الجزء السفلي من الجسم لتوسيع نطاق وضعيات العمل للمهام المنخفضة والمرتفعة.
- تحكم في الجسم كاملاً بتردد 100 هرتز: تحوّل وحدة تحكم دُرِّبت بالتعلم المعزز في المحاكاة الأهدافَ في فضاء المهمة إلى أهداف للمفاصل وسرعات للعجلات مئة مرة في الثانية.
- منسّق سير العمل: تقرر طبقة الرؤية واللغة النشاط التالي وتحتفظ بذاكرة نصية لملاحظات مثل حالة الآلات وأعداد القطع.
- سلوك التعافي: تُعدّ إعادة محاولة الإمساك وتصحيح عملية متقطعة والاستجابة لسقوط جسم ما جزءاً من تنفيذ سير عمل طويل.
- التعلم من فيديو بشري: تعبّر Unified Robot Representation عن الحركة بوضعيات في فضاء المهمة، فتُجري التسجيلات البشرية تدريباً أولياً لسياسة تكيّفها عروض الروبوت التوضيحية بعد ذلك.
يُعرض هذا الطراز على أساس عرض سعر. تؤثر التهيئة والملحقات ونطاق التكامل وجدول التسليم جميعها في المبلغ النهائي، لذلك يُحدَّد السعر لكل مشروع بدلاً من نشره.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدةً عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق الاستخدام والتهيئة ومسؤوليات بدء التشغيل فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في الموقع.
الميزات
المواصفات
| العلامة التجارية | DYNA |
|---|---|
| الشركة المصنّعة | Dyna Robotics |
| الطراز | Taku |
| نوع المنتج | روبوت شبه بشري بعجلات للمناولة المتنقلة |
| الذراعان | ذراعان، 7 درجات حرية لكل منهما |
| القاعدة | أربع عجلات قابلة للتوجيه |
| الجزء السفلي | قابل للطي، لوضعيات العمل المنخفضة والمرتفعة |
| مشغّلات الذراعين | مشغّلات كوكبية منخفضة نسبة التخفيض |
| الوكيل | Dyna-2.1، ويضم وحدة تحكم في الجسم كاملاً وسياسة الحركة Dyna-2 ومنسّق سير عمل قائماً على الرؤية واللغة |
| معدل التحكم | وحدة التحكم في الجسم كاملاً بتردد 100 هرتز |
| تدريب وحدة التحكم | التعلم المعزز في المحاكاة |
| تمثيل الحركة | Unified Robot Representation بوضعيات في فضاء المهمة |
| سير العمل المعروض | مغسلة تجارية تشمل الغسالات والمجففات وطاولة الطي والتخزين |
| الطول والكتلة | يُحدَّد عند إعداد عرض السعر |
| الحمولة | يُحدَّد عند إعداد عرض السعر |
| نطاق الوصول | يُحدَّد عند إعداد عرض السعر |
| سرعة التنقل | يُحدَّد عند إعداد عرض السعر |
| مدة تشغيل البطارية | يُحدَّد عند إعداد عرض السعر |
الصناعات
الأسئلة الشائعة
Taku هو العتاد المادي للروبوت، أما Dyna-2.1 فهو الوكيل الفيزيائي الذي يعمل عليه، ويتألف من وحدة تحكم في الجسم كاملاً وسياسة الحركة Dyna-2 ومنسّق لسير العمل قائم على الرؤية واللغة.
لا. يتنقل على أربع عجلات قابلة للتوجيه. ويغيّر الجزء السفلي القابل للطي وضعية العمل، لكنه ليس منصة مشي على قدمين.
يتابع المنسّق التقدم ويختار النشاط التالي مستعيناً بذاكرة نصية لملاحظات مثل حالة الآلات وأعداد القطع، فيتمكن من التصرف بناءً على معلومات لم تعد مرئية.
التعافي جزء من التصميم: إعادة محاولة الإمساك، وتصحيح عملية متقطعة، والاستجابة لسقوط جسم ما. وهي قدرة جرى عرضها ضمن مهام محددة، وليست استقلالية غير مقيدة.
تُؤكَّد الأبعاد والحمولة ومدة التشغيل قبل الطلب.
يُقدَّم بعرض سعر، إذ تُؤكَّد التهيئة والكمية والتسليم لكل مشروع على حدة.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.